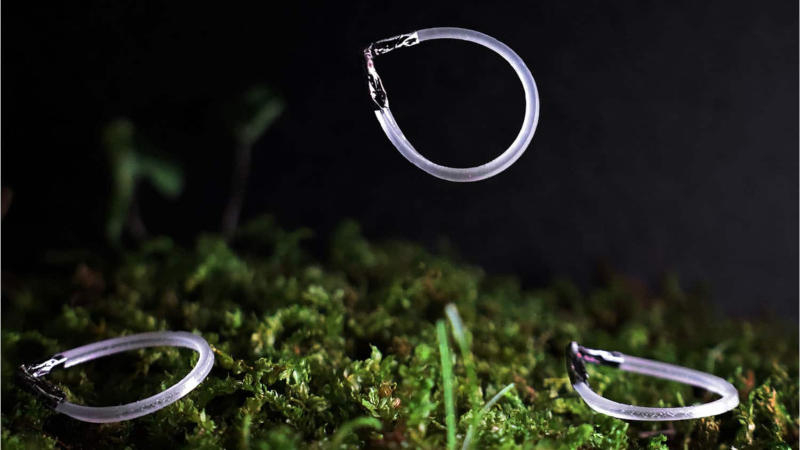
Американские учёные разработали кольцеобразных роботов-прыгунов, источником энергии для которых служит инфракрасное излучение. Практическое применение этих механизмов авторы проекта пока не предложили, но уже научились управлять характером их движения.
Источник изображения: ncsu.edu
В массовом сознании роботы представляются в виде сложных механических созданий, но область мягкой робототехники предлагает большое разнообразие конечностей, датчиков и конструкций, и это расширяет представление о формах и задачах автономных механизмов. Учёные Университета Северной Каролины построили неэлектронного робота в форме изогнутого кольца — получая энергию инфракрасного излучения, он способен прыгать бесконечно.
Основная часть робота состоит из шнура на основе жидкокристаллического эластомера, концы которого удерживаются V-образным алюминиевым фиксатором. Под воздействием инфракрасного излучения этот шнур сжимается, скручиваясь вокруг собственной продольной оси и натягиваясь. Фиксатор не позволяет ему перекатываться или раскручиваться обратно, и когда шнур накапливает предельный запас энергии, алюминиевый фиксатор резко откидывается вниз, ударяется о поверхность и выбрасывает всю конструкцию вперёд или вверх. В процессе движения шнур возвращается к исходной форме и под дальнейшим воздействием инфракрасного излучения может совершать прыжки бесконечное число раз.
Внеся изменения в конструкцию, можно управлять его движением: если придать V-образному вырезу угол в 120°, робот ползёт вперёд; уменьшив угол до 90°, можно заставить механизм совершать прыжок вперёд; а если уменьшить угол до 50°, то робот подпрыгнет вертикально вверх. Он может совершить прыжок вперёд на 3 длины своего корпуса или вверх — на 80 величин его высоты. Для увеличения дальности прыжка можно на противоположную V-образному ограничителю сторону повесить груз — центр масс робота сместится, его движение вперёд станет более мощным и стабильным — схожим образом и пловец перед прыжком со стартовой тумбочки наклоняется вперёд.
Уникальность проекта состоит в том, что после пряжка такого робота не нужно приводить в исходное состояние вручную. Конкретную сферу применения конструкции учёные пока не предложили, но они не сомневаются, что со временем она найдётся — их можно оснастить лёгкими и компактными сенсорами с минимальным потреблением энергии и отправлять их в труднодоступные места даже на большие расстояния. Эти машины легко адаптируются к разным типам поверхности, к жидким средам и преодолевают препятствия.