Многие писатели-фантасты в своё время предсказали появление разных изобретений, но сценаристам сериалов это удаётся значительно реже. Тем не менее, группа швейцарских инженеров из Soft Robotics Lab вдохновилась примером «Семейки Аддамс» и разработала роботизированную кисть руки, которая может самостоятельно передвигаться по различным поверхностям и нажимать клавиши своими пальцами.
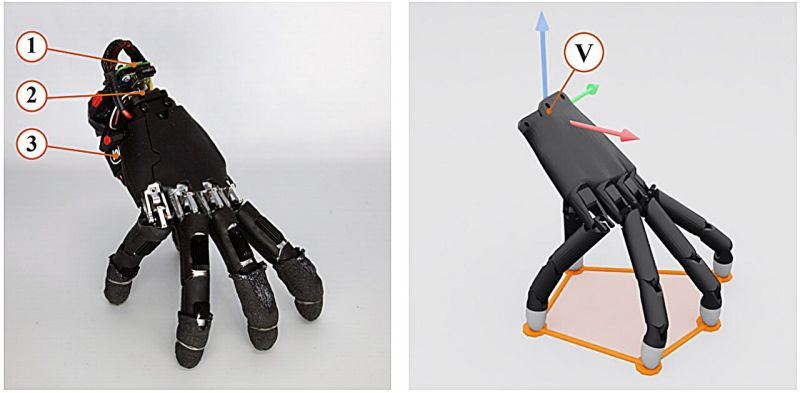
Источник изображения: TechXplore, ArXiv
Создатели прототипа утверждают, что это не просто забавная игрушка. Отделяющаяся от полноценного манипулятора кисть руки может использоваться для манипуляций в труднодоступных местах, куда весь робот просто не поместится. С точки зрения кинематики такого манипулятора стабильное передвижение по поверхности с опорой на пальцы разной длины было не самой простой в решении инженерной задачей. Прочие эксперименты уже демонстрировали кисти с пальцами равной длины, которые проще балансируются при перемещении на таких «конечностях», но более точно имитирующие кисть руки человека решения плохо приспособлены для такого способа передвижения из-за проблем с сохранением баланса.
Специалисты Федерального института технологий в Цюрихе взяли за основу уже готовый манипулятор стороннего производителя, который открепили от остальной части роботизированной руки. Батарею, датчики и компактный компьютер швейцарские инженеры разместили ближе к запястью, а передвигаться её с опорой на пять пальцев научили, используя компьютерную модель и принцип обучения в среде ИИ с подкреплением. Когда программное обеспечение перенесли на сам прототип «автономной руки», то он довольно успешно смог передвигаться по поверхностям 14 типов, включая уличные. Гравий, металлическая решётка, газон с травой и ковёр — все эти типы поверхностей оказались по силам данной руке. В 25 экспериментах она должна была начать своё перемещение из положения лёжа на одной из двух сторон, и в 21 случае она справилась с этой задачей.
Задание с манипуляциями тоже было не из простых. Руке предстояло держать баланс, опираясь на четыре пальца, и нажимать пятым одну из четырёх клавиш курсора со стрелками. Нужную клавишу руке удалось нажать в 29 из 32 случаев. В другой серии из 15 экспериментов руке нужно было подобраться к лежащему на столе блоку и переместить его по поверхности на расстояние в пределах 2 см от требуемой точки. Авторы исследования убеждены, что подобные разработки позволяют лучше приспособить человекоподобных роботов к сосуществованию в общей среде с человеком. Применяемая в обычном режиме рука робота в отдельных случаях сможет осуществлять манипуляции автономно в стеснённых пространствах без необходимости привлечения специализированных манипуляторов.